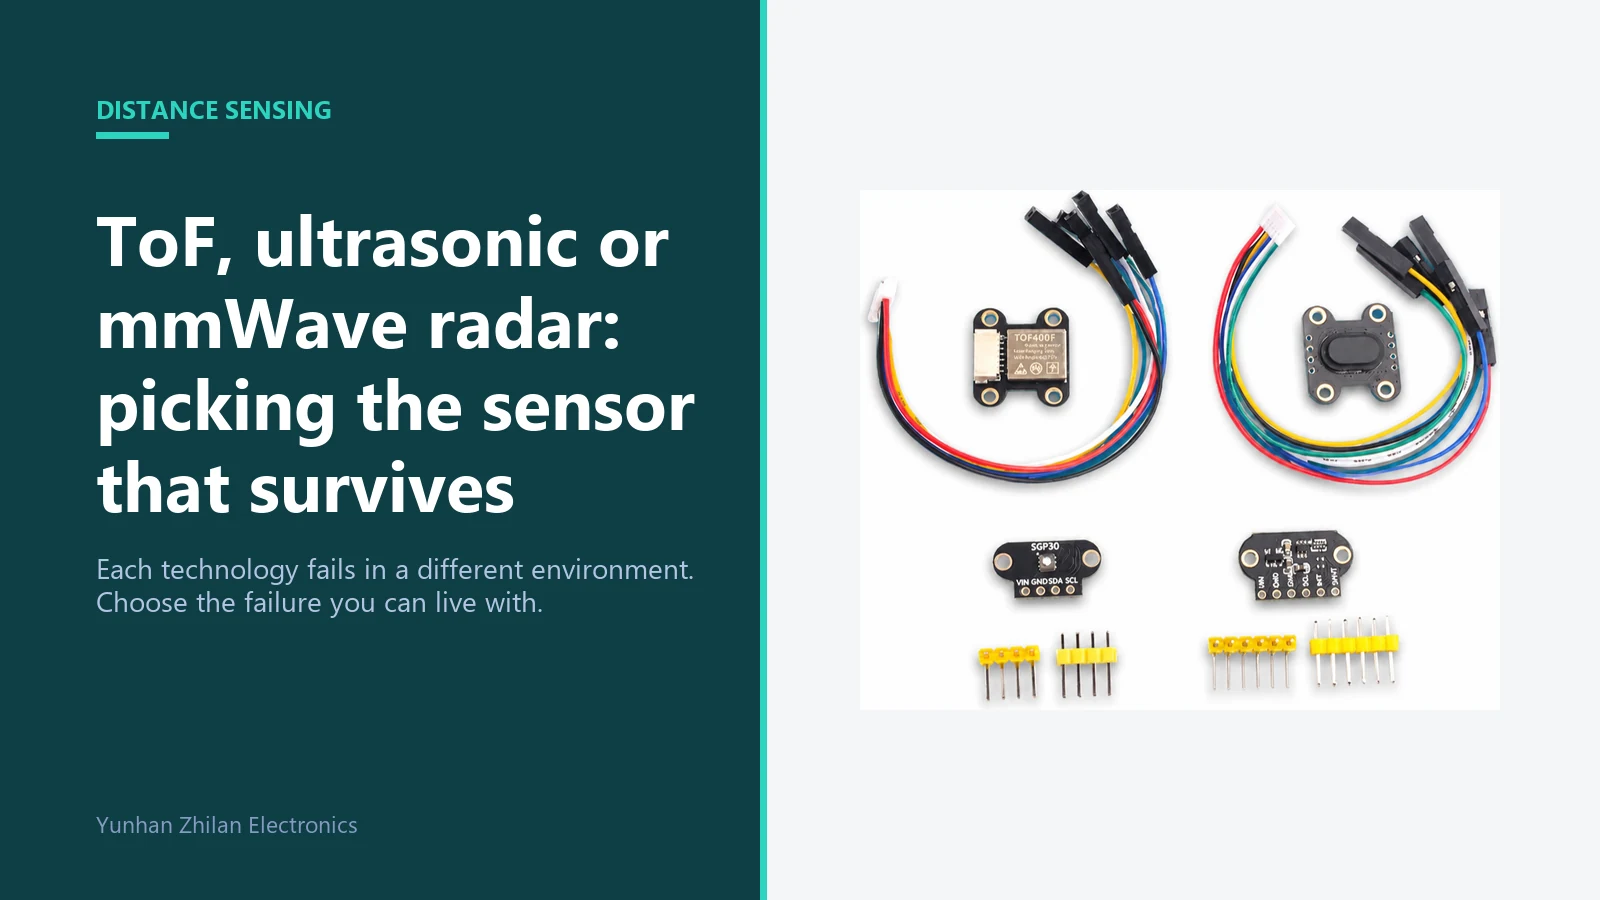
Три технологии доминируют в бесконтактном измерении расстояния: time-of-flight на инфракрасном лазерном излучении, ультразвуковой метод на звуке и радар mmWave на радиоволнах диапазона от 24 ГГц до 80 ГГц. Их часто противопоставляют друг другу так, будто одна из них просто лучше, однако каждая отказывает в своей среде.
Правильный выбор сводится главным образом к тому, чтобы определить, с какими условиями эксплуатации реально столкнётся ваше изделие и какой режим отказа недопустим.
Каждая технология в одной строке
Time-of-flight (ToF) измеряет время прохождения туда и обратно излучаемого инфракрасного света по фотодиоду либо фазовый сдвиг модулированного луча. Он быстродействующий, обеспечивает миллиметровую точность и узкий луч, но зависит от получения пригодного отражения.
Ультразвуковой метод измеряет время прохождения туда и обратно звукового импульса. Он работает практически с любым материалом, включая прозрачные и тёмные поверхности, однако скорость звука зависит от температуры, а луч широкий.
Радар mmWave излучает радиосигнал с частотной модуляцией и определяет дальность по частоте биений. Он «видит» сквозь пыль, дым, туман и пластик и способен обнаруживать неподвижного человека по его дыханию, а не только по движению.
Типовые позиции: лазерные модули TOF050C/200C/400C laser modules для оптического измерения, HC-SR04 ultrasonic module для недорогого акустического решения и LD2410B 24GHz radar module для обнаружения присутствия, которому не мешают пыль и темнота.
Сравнение по параметрам
| Параметр | ToF (инфракрасный лазер) | Ультразвуковой метод | Радар mmWave |
|---|---|---|---|
| Типовая дальность | От нескольких сантиметров до примерно 4 м для модулей; больше с выделенным лазерным модулем | От 2 см до примерно 4 м для распространённых модулей; больше для промышленных исполнений | До примерно 8-10 м для модулей присутствия; значительно больше для автомобильных радаров |
| Точность | Миллиметровый уровень | Сантиметровый уровень, зависит от температуры | Сантиметровый уровень; подходит для обнаружения присутствия, грубее для точных измерений |
| Луч | Узкий, несколько градусов | Широкий, обычно 30-60 градусов | Широкий, настраивается конструкцией антенны |
| Материал цели | Большинство непрозрачных поверхностей; плохо работает по чёрным, глянцевым и прозрачным целям | Практически любой материал, включая стекло и жидкость | Отражается от большинства материалов; сильно отражающий металл и вода требуют осторожности |
| Внешняя освещённость | Подвержен влиянию яркого солнечного света и источников IR | Не влияет | Не влияет |
| Температура и влажность | Практически не влияют | Влияют напрямую; скорость звука зависит от температуры | Не зависят от температуры и влажности |
| Ветер, пыль, дым | Пыль может перекрыть оптический тракт | Движение воздуха и пыль ухудшают показания | Удовлетворительно проходит через пыль, дым, туман и дождь |
| Обнаружение неподвижных целей | Да | Да, но требуется возвратный эхо-сигнал | Да; способен улавливать микродвижения на уровне дыхания |
| Через пластик или стекло | Требуется окно, прозрачное для IR | Требуется акустическое отверстие | Работает через пластик и многие неметаллические укрытия |
| Взаимные помехи между датчиками | Оптические перекрёстные помехи при взаимной направленности | Датчики слышат друг друга; нужна очерёдность опроса | При плотной установке требуется частотное планирование |
| Типовой потребляемый ток | Низкий | От низкого до среднего | От среднего до высокого, особенно при непрерывной работе радара |
| Трудозатраты на интеграцию | I2C или UART, драйвер предоставляет поставщик | Входы Trig и Echo либо UART для промышленных исполнений | UART, а также настройка стробирующих зон и чувствительности |
| Относительная стоимость | От низкой до средней | Самая низкая | От средней до самой высокой |
Где отказывает каждая технология
Time-of-flight: когда нет пригодного отражения
Датчику ToF нужно, чтобы свет вернулся. Очень тёмные матовые поверхности поглощают луч. Полированный металл может отразить его в сторону от приёмника. Стеклянная или прозрачная пластиковая панель перед датчиком может пропустить свет насквозь вместо того, чтобы вернуть его. Яркий солнечный свет или другой инфракрасный источник поднимает уровень шума, пока показания не станут недостоверными.
Обычные решения лежат в оптике: уменьшить поле зрения, добавить полосовой фильтр, согласованный с длиной волны излучателя, или закрыть датчик окном, прозрачным для IR, с определённым пропусканием на этой длине волны и блокировкой видимого света.
Ультразвук: когда меняются температура или геометрия
Скорость звука растёт с температурой — примерно на 0.6 м/с на градус Цельсия. Без компенсации изменение на 20 °C смещает показания на несколько процентов на двухметровом участке. Температурная компенсация есть в лучших модулях и может быть реализована в прошивке, но о ней часто забывают.
Луч широкий, а у датчика есть минимальная зона нечувствительности, поэтому близкие цели и узкие корпуса создают трудности. Мягкие пористые материалы, такие как пеноматериал и ткань, поглощают импульс. В установках с несколькими ультразвуковыми датчиками их нужно опрашивать поочерёдно, чтобы они не слышали друг друга.
Радар mmWave: когда неверна геометрия или бюджет мощности
Радар выигрывает там, где пыль, влага, темнота или герметичный корпус выводят из строя две другие технологии. Его трудности иные. Металлические поверхности и крупные объёмы воды могут давать очень сильные отражения и многолучевое распространение, порождая фантомные цели. Крупные отражающие объекты могут также давать обнаружения по боковым лепесткам, которые выглядят как объекты там, где их нет.
Настройка здесь значит больше, чем в двух других технологиях: стробирующие зоны обнаружения, пороги чувствительности и время удержания необходимо подбирать под конкретную задачу. Кроме того, радарные модули потребляют больше тока, чем альтернативы, что важно для изделий с батарейным питанием. Действует и радиорегулирование: разрешённые диапазоны частот и уровни мощности различаются по странам.
Выбор по области применения
| Применение | Обычно оптимальный вариант | Почему |
|---|---|---|
| Обход препятствий роботом | ToF или ультразвук | Высокая частота обновления, простой интерфейс; ультразвук, если цели тёмные или прозрачные |
| Уровень жидкости в резервуаре | Ультразвук или радар | Бесконтактно и независимо от материала; радар при наличии паров или пены |
| Обнаружение присутствия в помещении | Радар mmWave | Определяет неподвижного человека по микродвижениям, работает за пластиковой крышкой |
| Подсчёт людей в дверном проёме | Радар mmWave или ToF | Радар для определения направления; ToF там, где путь не перекрыт |
| Обнаружение столкновений на движущейся машине | Радар mmWave или ToF | Радар выдерживает пыль и дождь; ToF быстрее и точнее в чистых условиях |
| Позиционирование деталей на конвейере | ToF или лазерный модуль | Важна миллиметровая точность, а условия контролируемы |
| Уровень или положение через герметичную крышку | Радар mmWave | Только радар надёжно излучает через крышку |
| Жесты или взаимодействие с пользователем на малой дистанции | ToF | Узкий луч и несколько зон подходят для близкого взаимодействия |
| Предупреждение о слепых зонах автомобиля или мотоцикла | Радар mmWave | Большая дальность, независимость от погоды, уже выпускается в автомобильных исполнениях |
Детали интеграции, определяющие результат
- Механическое размещение. Поле зрения датчика не должно перекрываться рамкой или кабелем. Выступа на 3 мм в тракте луча достаточно, чтобы возникла ложная близкая цель.
- Минимальное расстояние. У датчиков ToF и ультразвуковых есть ближний предел, ниже которого они не измеряют. Сверяйте его с вашей механической конструкцией, а не только с максимальной дальностью.
- Частота обновления. Радарный модуль, настроенный на стабильное обнаружение присутствия, может обновляться медленно. Если вашему контуру управления нужно 50 Гц, убедитесь, что датчик это обеспечивает.
- Калибровка. Смещение нуля и дрейф усиления различаются от экземпляра к экземпляру. Для точных работ предусмотрите операцию калибровки в производстве.
- Обработка ложных срабатываний. Любая из этих технологий может давать случайные ошибочные показания. Решите на уровне прошивки, сколько последовательных измерений считать реальным событием.
Типичные ошибки выбора
- Выбор ToF для чёрной цели, а затем обнаружение того, что возвратный сигнал слишком слаб на требуемой дальности.
- Выбор ультразвука на открытом воздухе без температурной компенсации и без учёта ветра и дождя.
- Выбор радара ради миллиметровой точности, а затем попытки подстроить чувствительность, чтобы вернуть точность, на которую эта технология никогда не была рассчитана.
- Игнорирование материала укрытия, что обычно является главной причиной того, что датчик работает на стенде и отказывает в корпусе.
- Отсутствие проверки радиорегулирования для рынка назначения при использовании mmWave.
Чем мы можем помочь
Сообщите нам диапазон измерений, материал цели, условия эксплуатации (в помещении, на улице, пыль, дождь, солнечный свет) и требуемую частоту обновления. Мы сузим выбор до конкретной технологии и модулей, которые можем поставить.
Если у вас уже есть артикул датчика, снимаемого с производства, пришлите его вместе с описанием задачи. Замена датчика расстояния — это не только вопрос дальности, и соответствие характеру отказов в ваших условиях важнее соответствия datasheet.

