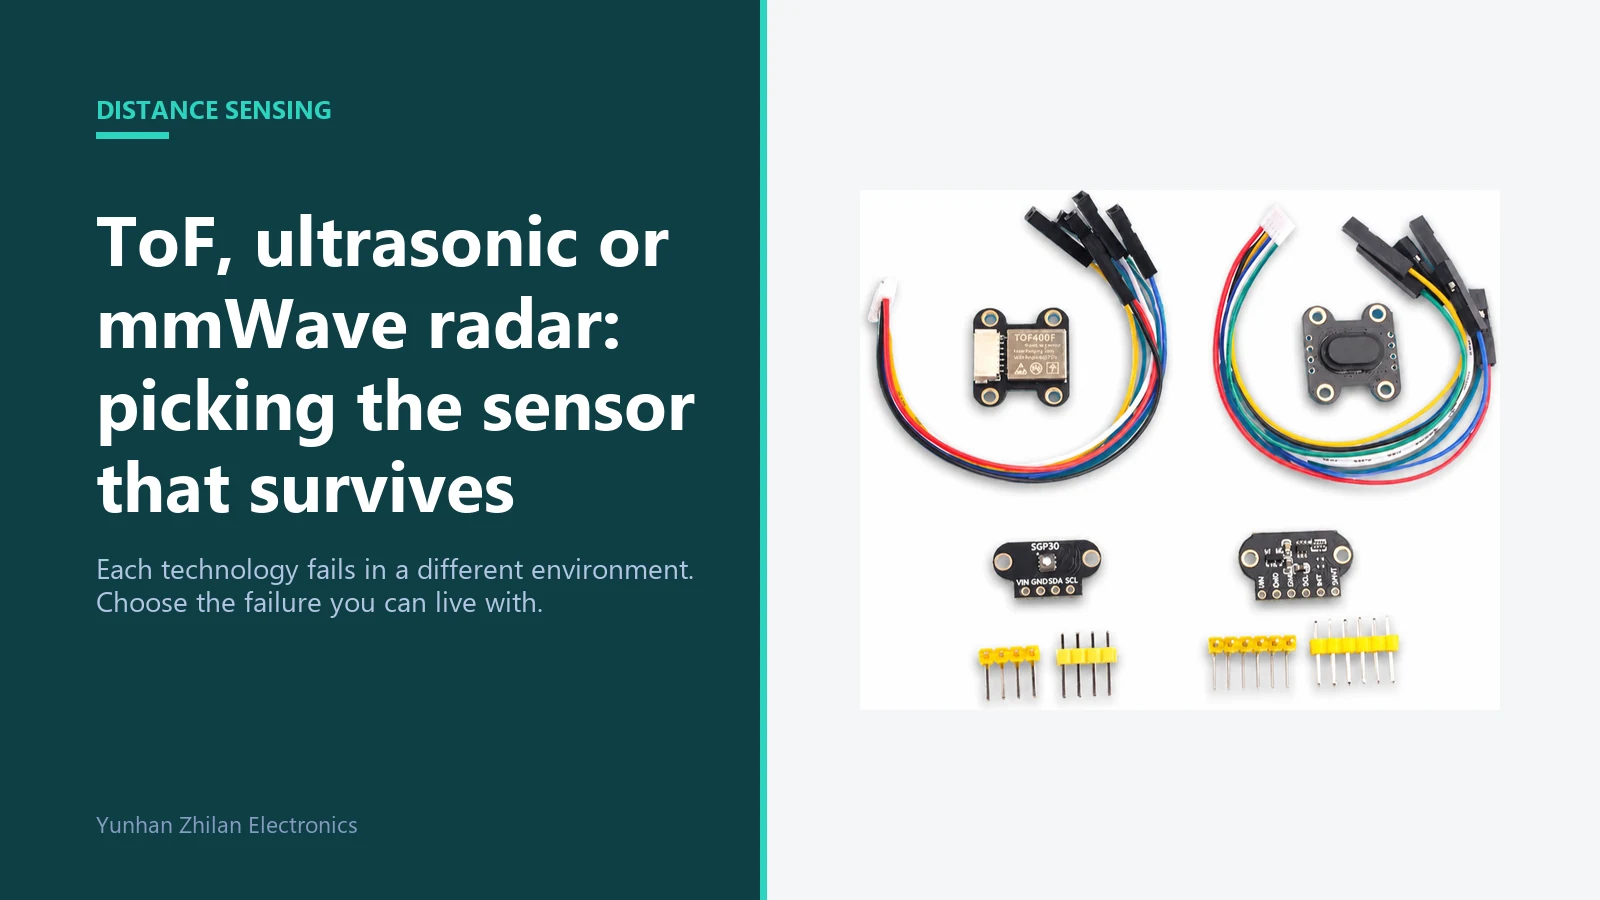
Três tecnologias de sensores dominam a medição de distância sem contato: time-of-flight com luz laser infravermelha, ultrassônico com som e radar mmWave com ondas de rádio de 24 GHz a 80 GHz. Costuma-se colocá-las lado a lado como se uma fosse simplesmente melhor que as outras, mas cada uma falha em um ambiente diferente.
Escolher corretamente é, em grande parte, identificar em qual ambiente o seu produto realmente vai operar e qual modo de falha é inaceitável.
O resumo de cada tecnologia em uma linha
Time-of-flight (ToF) mede o tempo de ida e volta da luz infravermelha emitida contra um fotodiodo, ou a diferença de fase de um feixe modulado. É rápido, preciso na casa dos milímetros e de feixe estreito, mas depende de receber uma reflexão utilizável.
Ultrassônico mede o tempo de ida e volta de um pulso sonoro. Funciona com praticamente qualquer material, incluindo superfícies transparentes e escuras, mas a velocidade do som varia com a temperatura e o feixe é largo.
Radar mmWave transmite um sinal de rádio com modulação de frequência e determina a distância a partir da frequência de batimento. Enxerga através de poeira, fumaça, névoa e plástico, e consegue detectar uma pessoa parada pelo movimento da respiração, e não apenas pelo deslocamento.
Peças representativas: módulos a laser TOF050C/200C/400C laser modules para medição óptica, HC-SR04 ultrasonic module para uma solução acústica de baixo custo, e LD2410B 24GHz radar module para detecção de presença que precisa resistir a poeira e escuridão.
Comparação lado a lado
| Fator | ToF (laser infravermelho) | Ultrassônico | Radar mmWave |
|---|---|---|---|
| Faixa típica | De alguns centímetros até cerca de 4 m em módulos; mais com um módulo laser dedicado | De 2 cm a cerca de 4 m em módulos comuns; mais em unidades industriais | Até cerca de 8-10 m em módulos de presença; muito mais em radar automotivo |
| Precisão | Nível de milímetro | Nível de centímetro, dependente da temperatura | Nível de centímetro; boa para presença, mais grosseira para precisão |
| Feixe | Estreito, poucos graus | Largo, tipicamente 30-60 graus | Largo, configurável pelo projeto da antena |
| Material do alvo | A maioria das superfícies opacas; desempenho ruim em alvos pretos, brilhantes ou transparentes | Praticamente qualquer material, incluindo vidro e líquido | Reflete na maioria dos materiais; metal muito refletivo e água exigem cuidado |
| Luz ambiente | Afetado por luz solar forte ou fontes de IR | Não afetado | Não afetado |
| Temperatura e umidade | Praticamente não afetado | Afetado diretamente; a velocidade do som varia com a temperatura | Não afetado por temperatura e umidade |
| Vento, poeira, fumaça | A poeira pode bloquear o caminho óptico | O movimento do ar e a poeira degradam a leitura | Penetra razoavelmente bem em poeira, fumaça, névoa e chuva |
| Detecta alvos parados | Sim | Sim, mas precisa de um eco de retorno | Sim; detecta micro-movimentos no nível da respiração |
| Através de tampa de plástico ou vidro | Exige uma janela transparente ao IR | Exige uma abertura acústica | Funciona através de plástico e de muitas tampas não metálicas |
| Interferência entre unidades | Diafonia óptica se apontadas uma para a outra | As unidades podem se ouvir; exige sequenciamento | Requer planejamento de frequências em instalações densas |
| Consumo de corrente típico | Baixo | Baixo a moderado | Moderado a alto, sobretudo em radar contínuo |
| Esforço de integração | I2C ou UART, com driver fornecido pelo fabricante | Trig e echo, ou UART em unidades industriais | UART, além da configuração das portas de detecção e da sensibilidade |
| Custo relativo | Baixo a moderado | O mais baixo | Moderado até o mais alto |
Onde cada tecnologia falha
Time-of-flight: quando não há reflexão utilizável
Um sensor ToF precisa que a luz volte. Superfícies muito escuras e foscas absorvem o feixe. O metal polido pode refleti-lo para longe do receptor. Um painel de vidro ou de plástico transparente à frente do sensor pode deixar a luz passar direto em vez de devolvê-la. Luz solar forte ou outra fonte infravermelha eleva o piso de ruído até a leitura se tornar pouco confiável.
As correções habituais são ópticas: reduzir o campo de visão, adicionar um filtro passa-banda casado com o comprimento de onda do emissor, ou cobrir o sensor com uma janela transparente ao IR que tenha transmissão definida nesse comprimento de onda e bloqueie a luz visível.
Ultrassônico: quando a temperatura ou a geometria muda
A velocidade do som aumenta com a temperatura, cerca de 0.6 m/s por grau Celsius. Sem compensação, uma variação de 20 °C desloca a leitura em vários por cento ao longo de um trecho de dois metros. A compensação de temperatura está disponível em módulos melhores e pode ser implementada em firmware, mas é frequentemente esquecida.
O feixe é largo e o sensor tem uma distância mínima de supressão (blanking), de modo que alvos próximos e gabinetes estreitos são difíceis. Materiais macios e porosos, como espuma e tecido, absorvem o pulso. Em instalações com vários sensores ultrassônicos, as unidades precisam ser disparadas em sequência para não se ouvirem entre si.
Radar mmWave: quando a geometria ou o orçamento de energia está errado
O radar se destaca onde poeira, umidade, escuridão ou um gabinete selado derrotariam as outras duas. Suas dificuldades são diferentes. Superfícies metálicas e grandes massas de água podem gerar reflexões muito fortes e multipercurso, criando alvos fantasma. Objetos grandes e refletivos também podem gerar detecções em lóbulos laterais que aparecem como objetos onde não existe nenhum.
A configuração importa mais do que nas outras tecnologias: portas de detecção, limiares de sensibilidade e tempo de permanência precisam ser ajustados à aplicação. Além disso, os módulos de radar consomem mais corrente que as alternativas, o que pesa em um produto alimentado por bateria. A regulamentação de rádio também se aplica: as faixas de frequência e os níveis de potência permitidos variam conforme o país.
Como escolher por aplicação
| Aplicação | Normalmente a melhor escolha | Por quê |
|---|---|---|
| Desvio de obstáculos em robôs | ToF ou ultrassônico | Atualização rápida e interface simples; ultrassônico se os alvos forem escuros ou transparentes |
| Nível de líquido em um tanque | Ultrassônico ou radar | Sem contato e independente do material; radar se houver vapores ou espuma |
| Detecção de presença em um ambiente | Radar mmWave | Detecta uma pessoa parada por micro-movimento e funciona atrás de uma tampa de plástico |
| Contagem de pessoas em uma porta | Radar mmWave ou ToF | Radar para detectar o sentido; ToF quando o trajeto está desobstruído |
| Detecção de colisão em máquina móvel | Radar mmWave ou ToF | O radar resiste a poeira e chuva; o ToF é mais rápido e preciso em condições limpas |
| Posicionamento de peças em linha de montagem | ToF ou módulo laser | A precisão em milímetros importa e o ambiente é controlado |
| Nível ou posição através de uma tampa selada | Radar mmWave | Somente o radar transmite pela tampa de forma confiável |
| Gestos ou interação de curto alcance | ToF | Feixe estreito e múltiplas zonas favorecem a interação próxima |
| Alerta de ponto cego em carro ou moto | Radar mmWave | Longo alcance, independente do clima e já disponível em graus automotivos |
Detalhes de integração que decidem o resultado
- Posicionamento mecânico. O campo de visão do sensor não pode ser bloqueado por uma moldura ou por um cabo. Uma saliência de 3 mm no caminho do feixe já basta para criar um alvo falso de curta distância.
- Distância mínima. Sensores ToF e ultrassônicos têm um limite inferior abaixo do qual não conseguem medir. Verifique isso no seu projeto mecânico, e não apenas a faixa máxima.
- Taxa de atualização. Um módulo de radar configurado para detecção de presença estável pode atualizar devagar. Se a sua malha de controle precisa de 50 Hz, confirme se o sensor consegue entregar isso.
- Calibração. A deriva de offset e de ganho varia entre unidades. Para trabalhos de precisão, reserve uma etapa de calibração na produção.
- Tratamento de falsos positivos. Todas essas tecnologias podem produzir uma leitura espúria ocasional. Defina no firmware quantas leituras consecutivas configuram um evento real.
Erros comuns de seleção
- Escolher ToF para um alvo preto e depois descobrir que o sinal de retorno é fraco demais na faixa de medição exigida.
- Escolher ultrassônico em ambiente externo sem compensação de temperatura nem plano para vento e chuva.
- Escolher radar para precisão em milímetros e depois tentar ajustar a sensibilidade para recuperar uma precisão que a tecnologia nunca especificou.
- Ignorar o material da tampa, que costuma ser a maior causa isolada de um sensor que funciona na bancada e falha dentro do gabinete.
- Não verificar a regulamentação de rádio do mercado de destino ao usar mmWave.
Como podemos ajudar
Informe a faixa de medição, o material do alvo, o ambiente (interno, externo, poeira, chuva, luz solar) e a taxa de atualização necessária. Vamos restringir as opções a uma tecnologia e aos módulos específicos que podemos fornecer.
Se você já tem um part number de sensor que vai sair de produção, envie-o junto com os detalhes da aplicação. Substituir um sensor de distância não é só uma questão de faixa de medição, e corresponder ao comportamento de falha no seu ambiente importa mais do que corresponder ao datasheet.

